えいあーるれいの(技術)日記

Ar-Ray (Ar-Ray-code) のつぶやきなど。

16GB VRAMのNVIDIA GPUデスクトップを組みました。

久しぶりのデスクトップPCネタです。

ar-ray.hatenablog.com

前回のアップデートは2022年9月22日らしいので、4年ぶりのパーツ購入ということになります。


発端:やはりGPUがほしい!!

最近のAI・AIサービスはもう人より賢いのは基本で、「どこまで融通が効くか」の勝負になってきている気がします。

チャットはもちろん、調査してスライドやスプレッドシートにまとめたり、画像生成をしたり、スケジュール登録したり、、、とクラウドなのにかなり身近な存在になったと思います。

一方で自前で高性能なAIを使いたければ、かなりの金額をRAM/VRAMに投じなければなりません。

しかしそれを投じたとしてもChatGPT PlusやClaude Proに勝る性能が得られるかは微妙…

そのような背景から、デスクトップはパーツを全売却しミニPCをメインで使用していました。

AIを試したい場合は基本的にMac mini (M4 24GB RAM)を使っていました。


NVIDIA GPUの汎用性の高さ

しかしながら、ニッチなモデルや最新のモデルだと、Mac miniに対応していなかったり遅かったりとなかなかうまく使いこなせないケースがいくつかあり、NVIDIAのGPUだとそんなことはないので、NVIDIA GPUは多少高くついても持っておいて腐りにくいなと感じていました。

また、最近の生成AIモデルの進化によってそこそこのVRAMでもかなり良い結果を得られるようになってそうというのも感じました。特にQwen-Image-2.1やGemma4 12Bなどです。

AIを使うだけならPCリソースを借りるという選択肢もありますが、「使い込む」なら買うべきだろうと思い、秋葉原でパーツを探すことにしました。


高コスパなNVIDIA 16GB GPUが手に入った?

1日秋葉原を散策してパーツを調達しました。

条件は

  • VRAM 16GB以上のNVIDIAチップ搭載GPU
  • できる限り中古で揃える
  • GPU以外は欲張らない

としました。

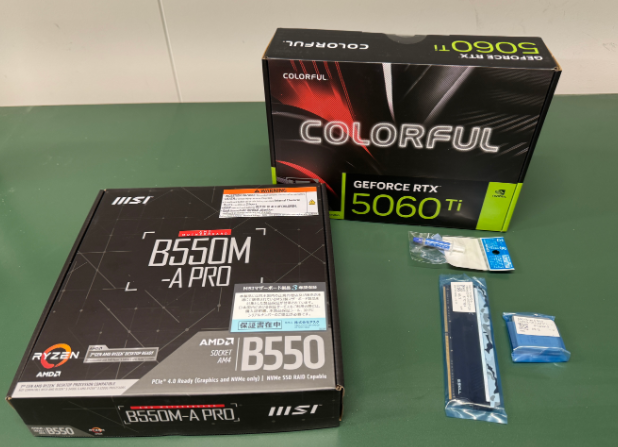
そしてこちらが購入したパーツ

  • COLORFUL RTX5060Ti (16GB VRAM) : 10.5万
  • 中古DDR4 16GB x2 : 2.4万
  • B550マザボ : 6000円
  • 中古Ryzen5 3600 : 1万

電源・CPUクーラー・PCケース・SSDは持っていたものを流用

RTX5060Ti の16GB VRAMが10万円ちょっとは(2026年9月時点での)他の相場と比べても安い!?

どうやら、最近COLORFULというPCパーツブランドが日本市場に乗り込んできたようで、それに伴う初回価格みたいです。タイミングが良すぎる。

prtimes.jp

ちなみに、今のところ13万円ちょっとになっていました😇

GPUって昔は5万円くらいでミドル/ハイエンドの境界があった気がするんですが、、、、


あと、RAM/VRAMに明確な価格の壁みたいなのを感じました。

32GBメモリの中古価格が16GBメモリの中古価格の3枚分だったり、VRAMが8GBを割るGPU(6GBとか4GB)中古価格に限れば数万円で調達できたりと、コンシューマー製品でも大容量RAMの人気を実感しました。

ちなみに、VRAM 24GB以上の在庫は新品中古ともにほとんど見当たりませんでした。RTX5090はビックカメラでみましたがそちらは120万円くらいです😇


組み立て

久しぶりの組み立てです。
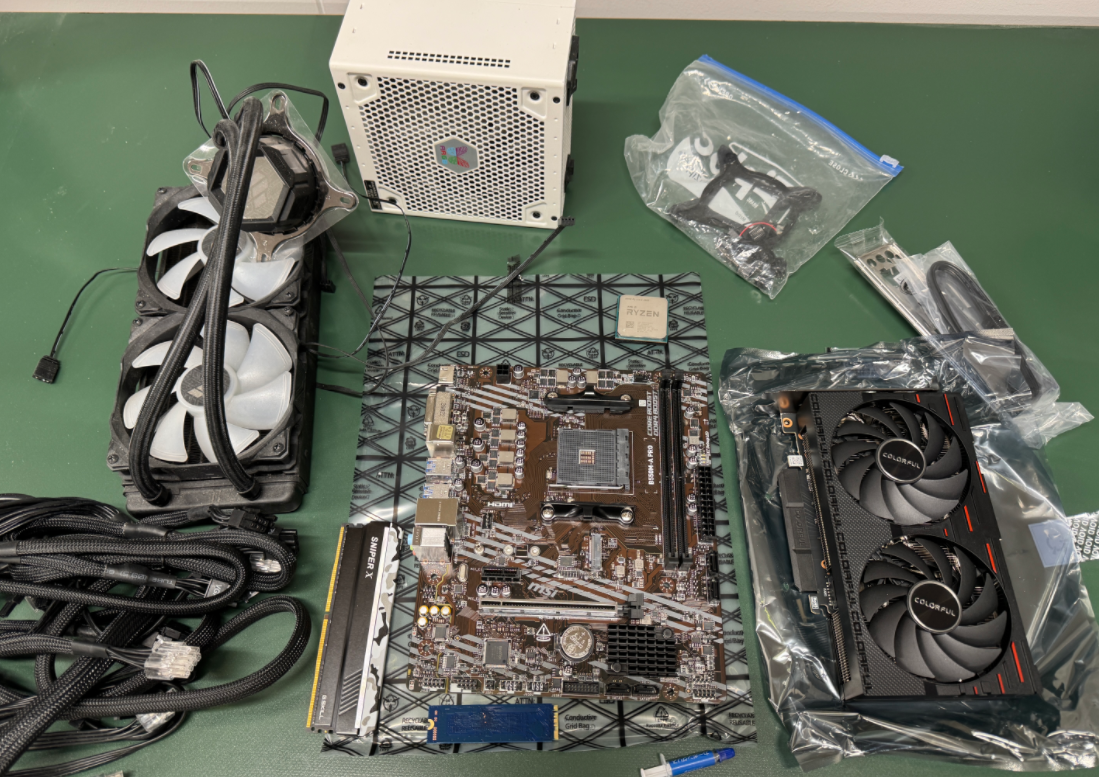
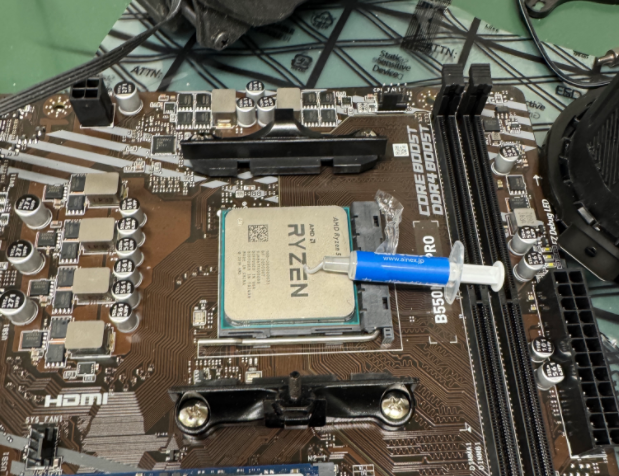
写真を取ってChatGPTに丸投げしている様子(グリスの適正量を聞いている)

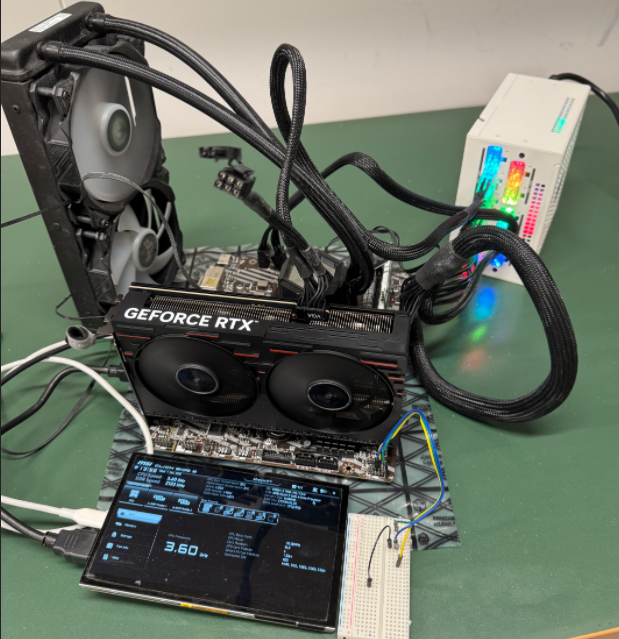
動作試験の様子

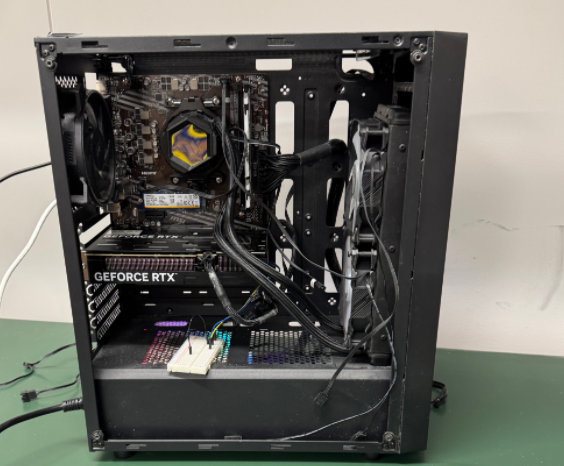
ケースに収めた

OSはUbuntu26 serverを入れています。最初はシステムメモリを16GBにしていましたが、生成タスクの一部がメモリ容量不足でエラーになったので16GB追加購入して増設しています。


性能

主に3つの用途で使うのでそれぞれ性能を載せます。

  • 画像生成(Qwen-Image-2.1)
  • 3Dモデル生成(Hunyuan3D 2.1)
  • LLM(Gemma4 12B)

評価環境は以下の通りです。

  • CPU :Ryzen5 3600
  • RAM : 32GB DDR4-3600
  • GPU : NVIDIA RTX5060Ti 16GB VRAM

画像生成

Qwen-Image-2.1-Uncensored-GGUF Q6_Kを使用
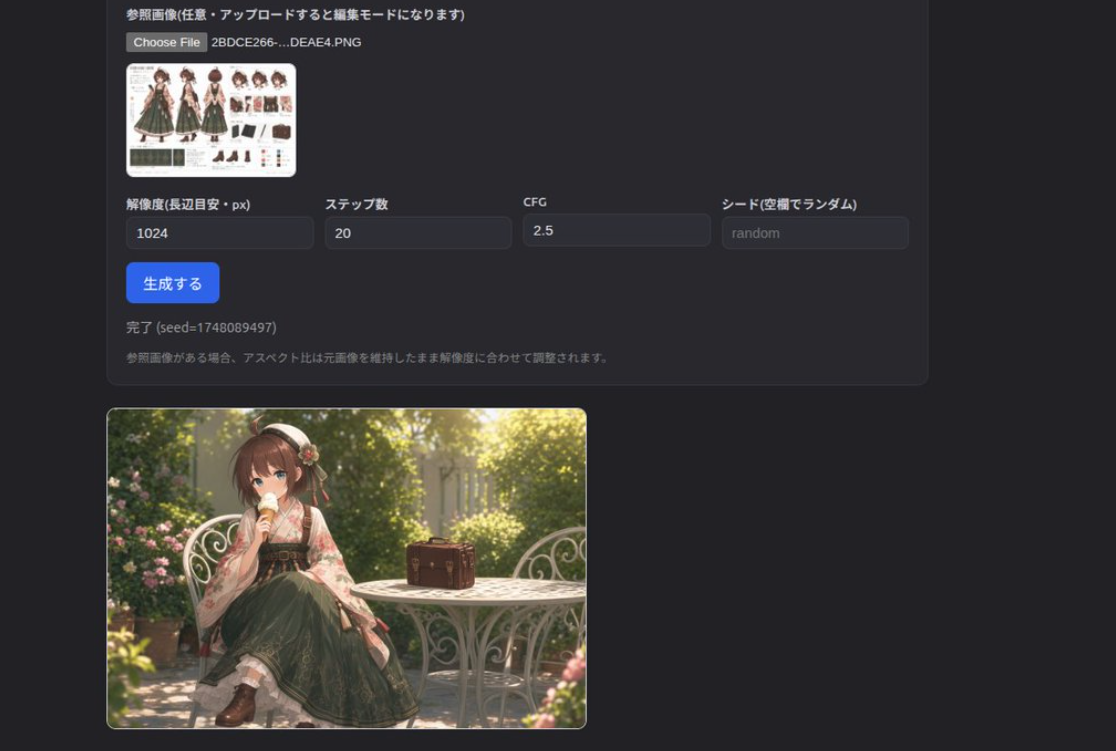
大体40秒(最速)〜100秒(高精度)でした。VRAMは15GBくらい使用。精度・速度ともに悪くないと思います。

ちなみに、ChatGPT Plus/Proで生成したほうが速いし精度が出るので、主にOpenClaw経由で画像生成APIを叩いてもらってCodex使用量を節約したりClaudeの拡張として使う想定です。

3Dモデル生成

Hunyuan3D 2.1を使用
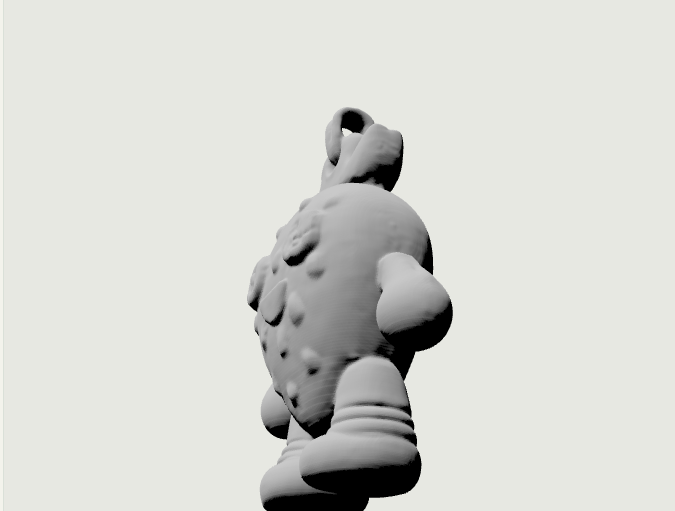
大体40秒〜250秒くらいかかります。基本的に高精度設定をつかうので、一つ生成するのに5分くらい待つイメージです。VRAMは9GBくらい使用し、RAM側が20GBくらい使用します。

Tripo3dという3Dモデルを生成するサービスを使うのが速いし高性能ですが、Hunyuan3Dであれば無制限にAI側が叩いてBlender側に取り込めるので明確に差別化ができると考えています。

Gemma4 12B

Gemma4 12B Instruct (unsolth QAT D-Q4_K_XL / 32K / MTP n=4 / Q8_0 /mmproj BF16)

大体120tok/sくらい出せます。VRAMは8GBくらい使用します。

チャットと資料作成はChatGPTまたはClaudeで、OpenAI APIの(内容共有による)無料枠でなんとかなってしまうので、あまり使用する予定はないかもですね。


まとめ:AIサーバーを構築しました

最近の高騰するPC相場としては安めの15万円弱でAIサーバーを構築できました。

16GB VRAM使えるので現在のタスクでも余裕ありのスペックとなり、将来新しいモデルを試したい場合にも選択肢が広がると思います。

RTX5060TiはNVIDIAの16GB VRAMを比較的安価で調達できるのが魅力的ですが、帯域が弱かったりするので用途が明確に決まっている場合で速度が必要な場合はRTX5070Tiなどの上位互換GPUやAMD Radeonなどを探すと良いと思います。

逆に目的別に尖った用途で使うわけではない今回のような事例にはぴったりだと思います。


これまではPCを1台組んだら満足してこれ以上は不要!という流れですが、今回はもう一台、より多くのVRAMを搭載したAIマシンが欲しくなりました🤤

AI画像生成性能の向上やPCを直接操作するAIが登場したことで、まだまだGPU需要は続きそうですね。
はじめてのPCBA(失敗)

皆さんは、基板が欲しいなーと思った際にJLCPCBにPCBA(Assembly)を依頼しますか?

私は、PCBまででAssemblyまでやったことがありませんでした。そこで、今月はPCBAを依頼してみました!

JLCPCBのPCBA

JLCPCBは中国にある基板製造を含むさまざまな部品の製造・組立を行う企業です。回路基板を使って工作したことがある人は一度は聞いたことがあるのではないでしょうか?


JLCPCBはとにかく安くて発送までが早く、私のようなアマチュアでも発注しやすいところにあります。

送料を含めても1500円くらいから作成することができ、10日くらいで届くので、ユニバーサル基板で試作することは本当に少なくなりました。


JLCPCBは基板を安く作れるだけでなく、実装もしてくれます。

jlcpcb.com

BOM出力はKiCADのプラグインを使うだけで簡単に設定できます。

qiita.com

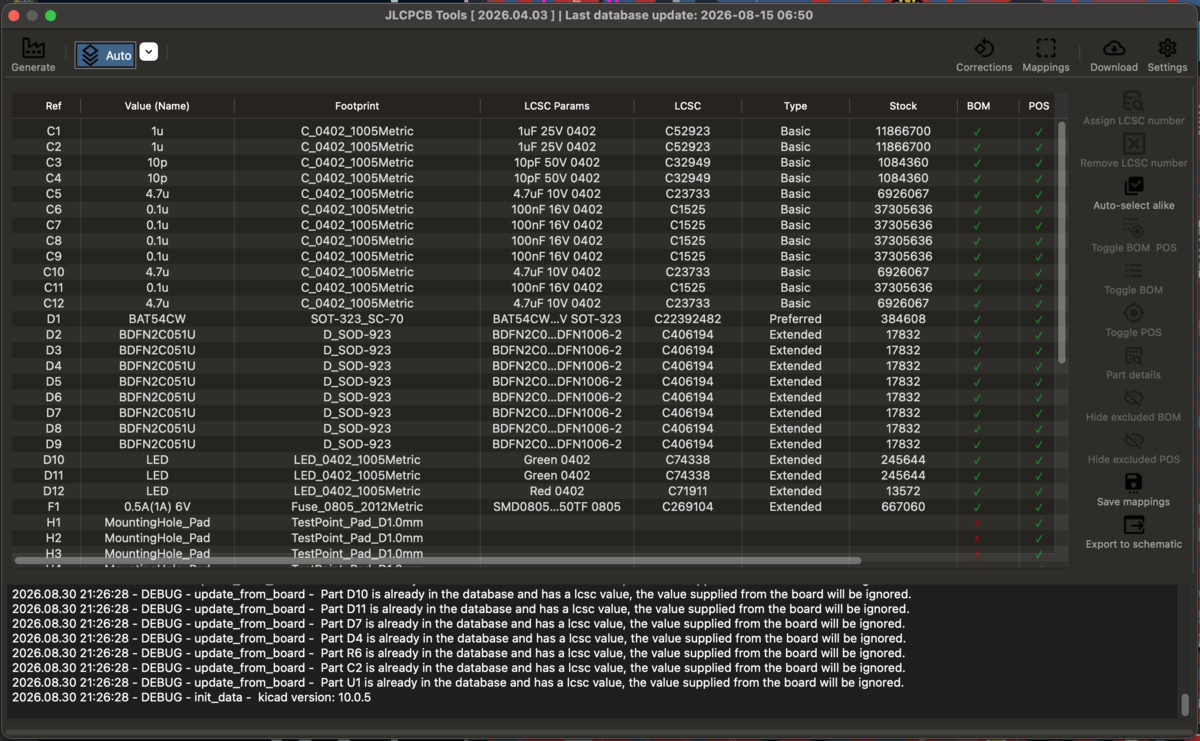
最初は身構えていましたが、JLCPCB ToolsのGenerateボタンを押すだけでガーバー、BOM、CPLのいずれも同時に出力してくれるので生成・更新がとても簡単です。

個数やデータシートをすぐ参照できるので便利

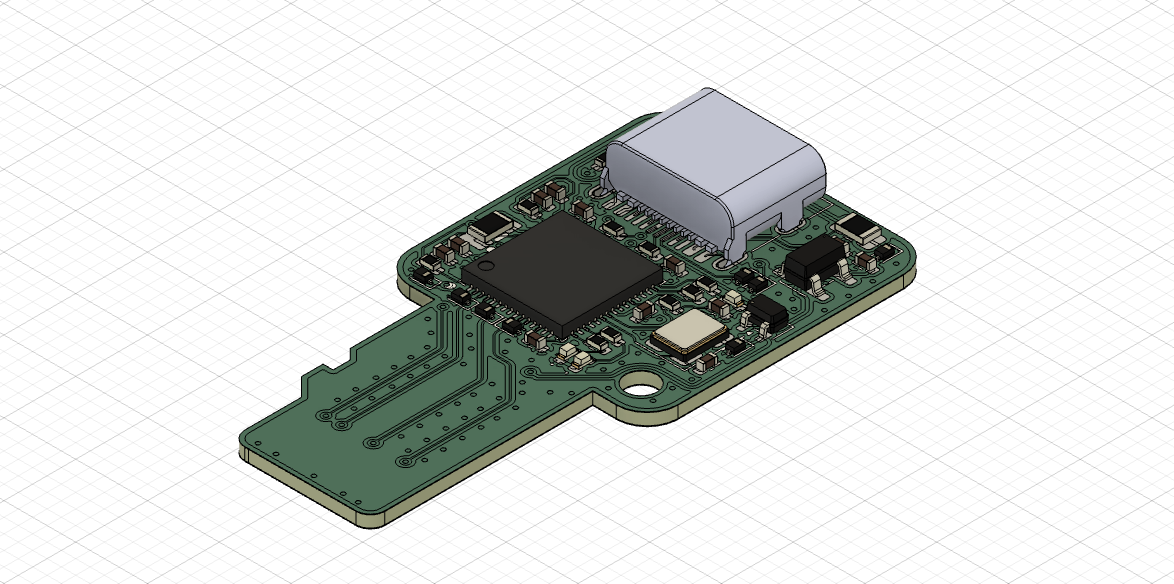
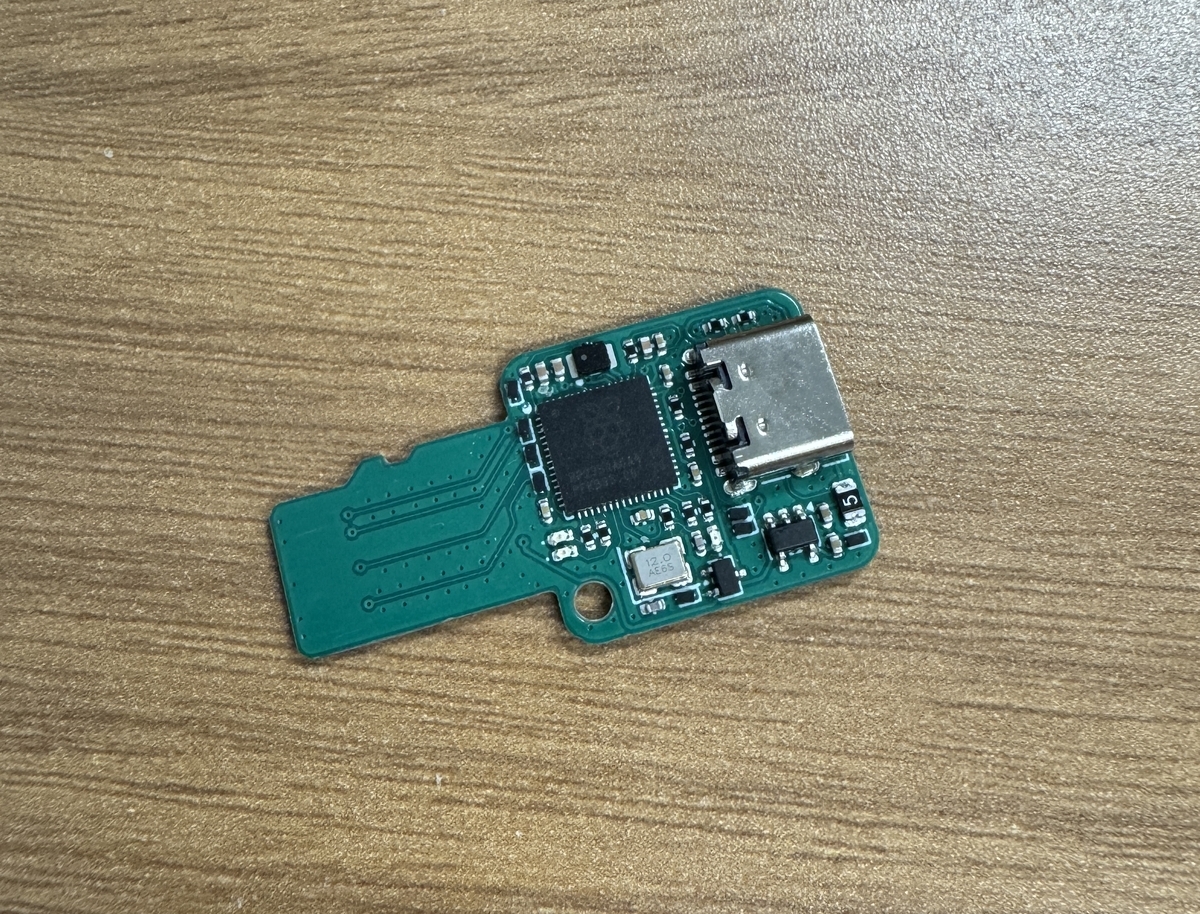
今回は、USBともSDカードとも接続できるデバイスを作ってみました。鍵の形をしているので、「KagigataDisk」と命名しました。

RaspberryPi Pico 2に相当するチップrp2354が搭載されており、SPI接続SDカードとして・USBデバイスとして振る舞うことができます。

SDカード高騰しているな〜とサイトを色々巡回している時に思い浮かびました💡


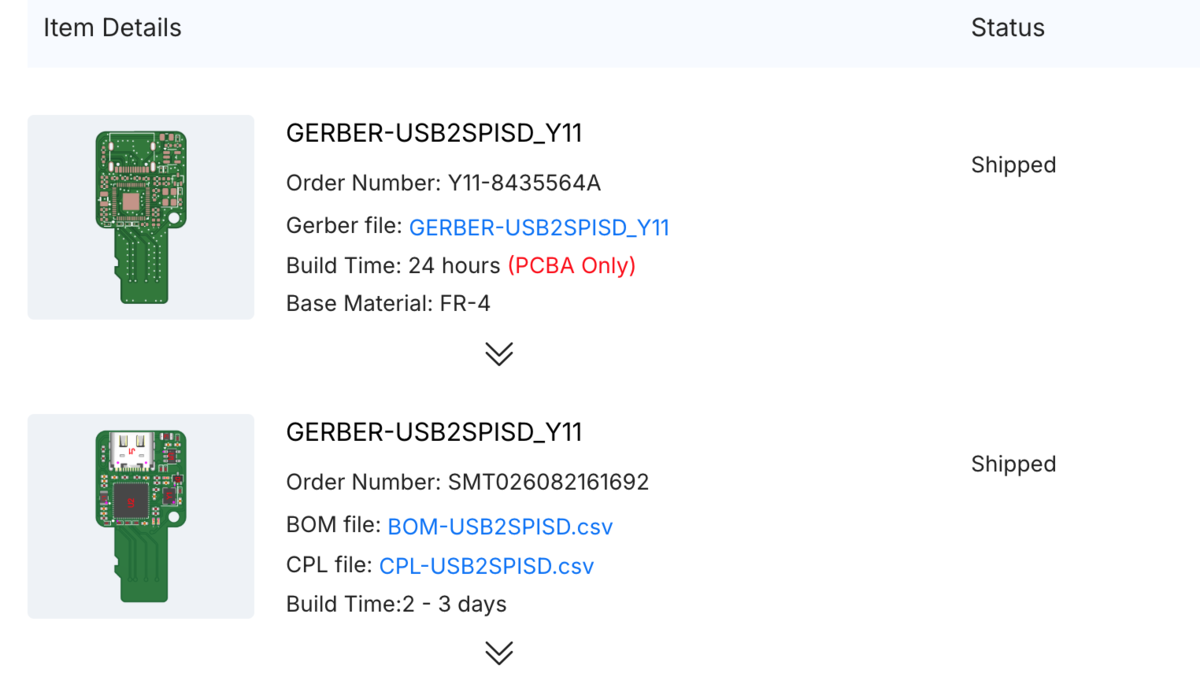
部品を選定してJLCPCBに投げました。

1個あたりの価格は部品選びをミスっていなければ2000円もかかりませんが、同時に10個とか頼まないといけないので1回で1万円くらいは軽く突破します。

アマチュアでも発注しやすい…?😇

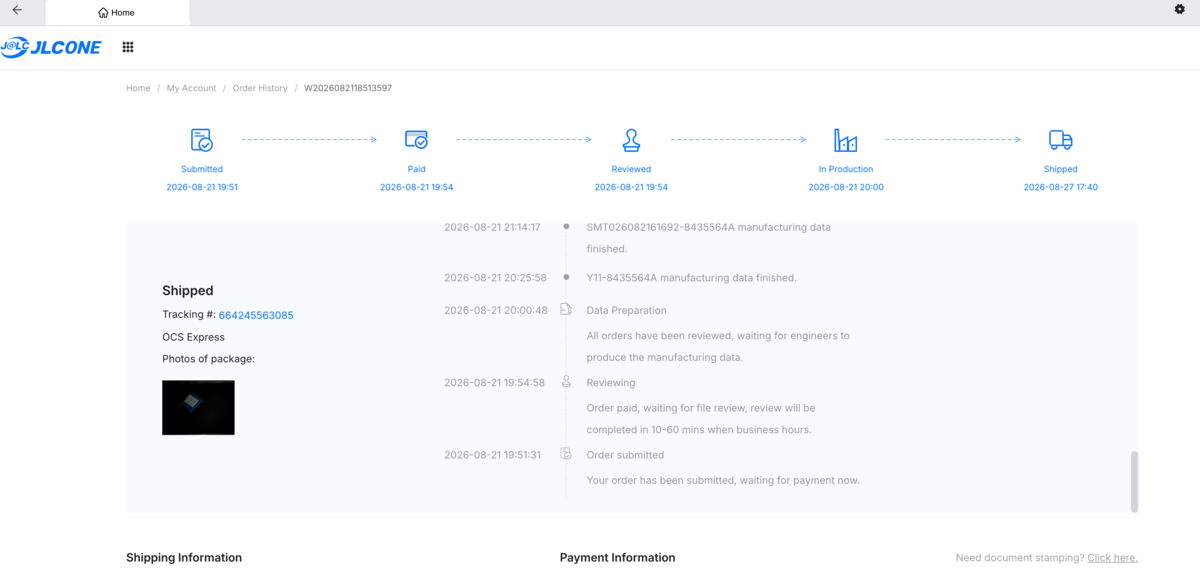
よほど攻めた配置・配線をしていない限りはレビューは機械的に突破し、5日くらいで組み上がり、10日後には手元に届きます。すごい。そして進捗が分かりやすい。

届いた。小さい!

届いたのは良かったのですが、電源ICのデータシート読み間違いでUSB経由では永久にONできない基板になってしまいました🪫

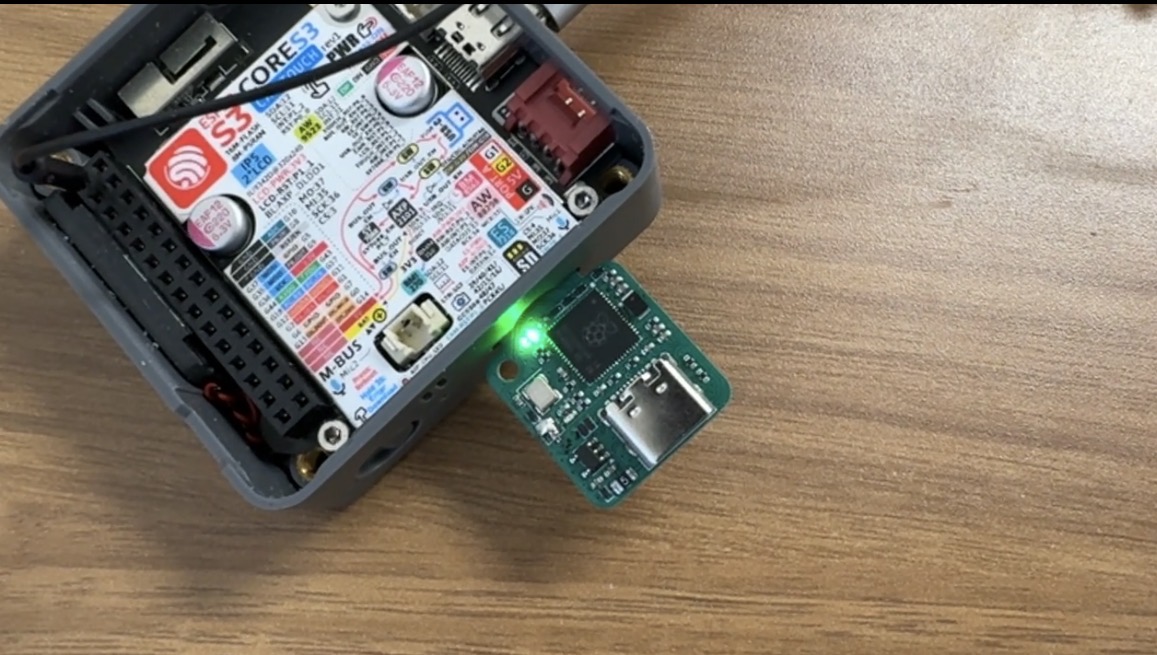
一応動くことは確認したので、動作確認と修正を行いつつ次回に期待です。

Lチカ

ROSJPのLT会でArduino UNO Qで始めるROS 2を布教してきました。

ROS Japan UG #63 ROS LT大会 でLTの発表をしてきました。

申し込みタイトルは「Arduino UNO QではじめるROS 2」です。

参加枠にまだ余裕があったので、最近のネタをなにか使って発表するか〜ということで申し込みしました。

ちなみに、深度補正のソフトもなにか出せないかな?と考えていましたが、用途がいまいち思い浮かばなかったため、ボツにしました。

イベントページ↓

rosjp.connpass.com


なぜArduino UNO QにROSなのか?

最近のSBC・ミニPCはとにかく高いですよね。

RaspberryPiは過去2度の値上げ&円安で以前の2倍に、つい最近はJetsonも倍の価格になったばかりです。

ミニPCに関してもまだ安いのが残っているとはいえ基本的にメモリ・SSDを内蔵したものは5万円弱からしか安定して手に入るものはありません。


私はかつて「RaspberryPi OSではじめるROS 2」という教材を作ったことがあります。これは、5000円程度で手に入るRaspberryPi(当時は3B+)を使ってROSを使い始めるために必要なリソースを提供しようというものです。

RaspberryPi4がではじめの頃までは、実はUbuntu OSなどちょっとGUIがリッチなものになると重くて動かないということがザラだったので、軽量で資料が豊富なRaspberryPi OSに直接ROSをインストールするのはありだなと考えていました。


しかしながら5年近く経ち、当時とは全く違う状況になりました。RaspberryPi5になり、そして2度の値上げが続いたことであえてRaspberryPiを使用するメリットが薄れてきました。

それと同じタイミングでメモリ不足による価格高騰も重なり、さらに厳しい状況に。

そこで、注目したのが、昨年出てきた「Arduino UNO Q」です。


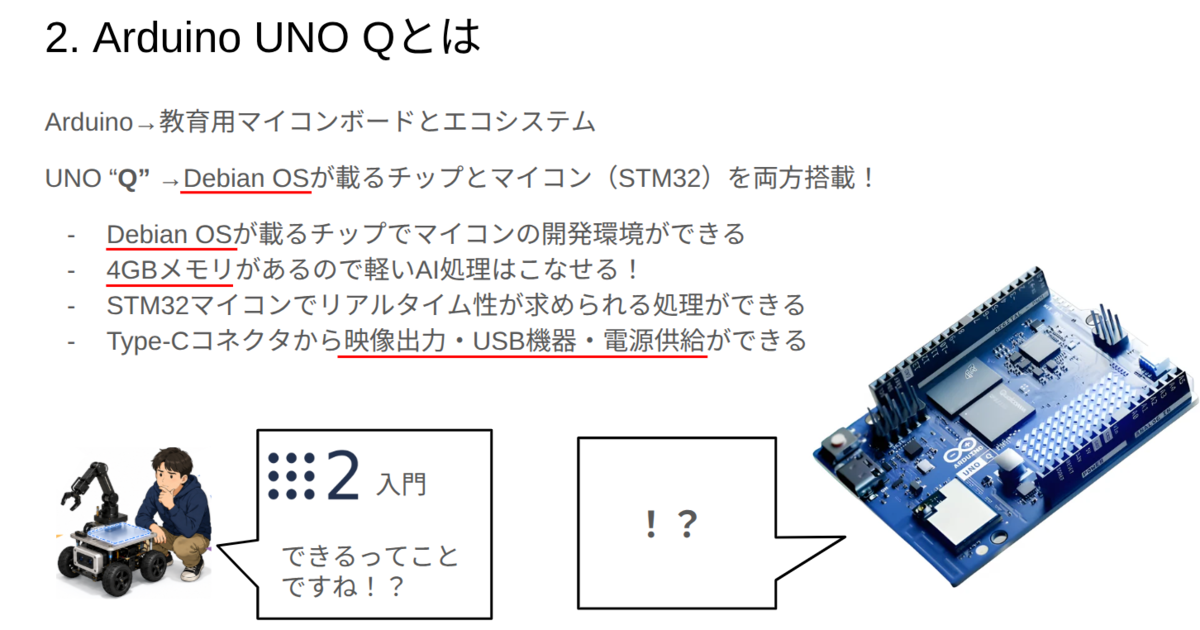
Arduino UNO Qとは、これまでのArduinoボードとことなり、Linuxが動くチップとSTM32マイコンが同じボードに乗ったものです。

RaspberryPiと同じように1台で開発が完結するのが特徴です。

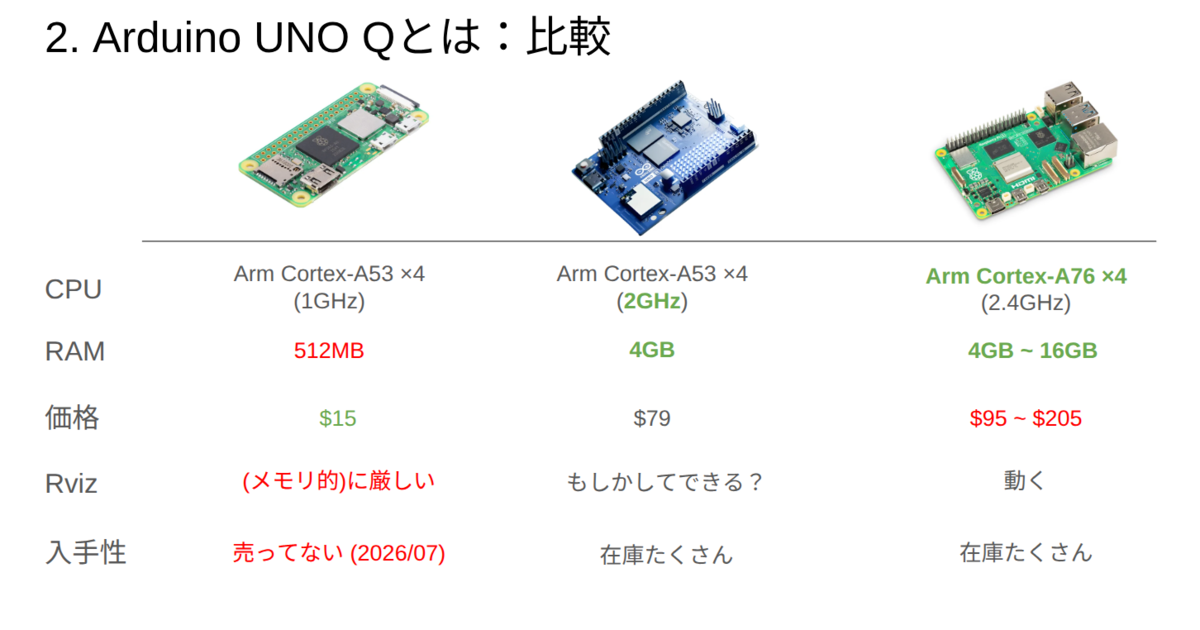
RaspberryPi4に似た性能をもち、Debian Trixieがサポートされているため、これまでRaspberryPi OS向けにリリースしていたrpi-bullseye-ros2がそのまま使えるのでは?ということで実践してみました。

発表スライドから

発表スライドから


リポジトリ↓

github.com

Arm64のdockerでビルド(Mac OS)しました。特に依存関係関連で詰まることもなくすんなりと動きました。

(ディスク容量が足りずほかのパッケージをいくつか消しています…)

発表スライドから


発表後、「毎回LTでROSをインストールしていますね」と言われました。

私はROSインストール芸人だったのかもしれません‥🙃


おまけ

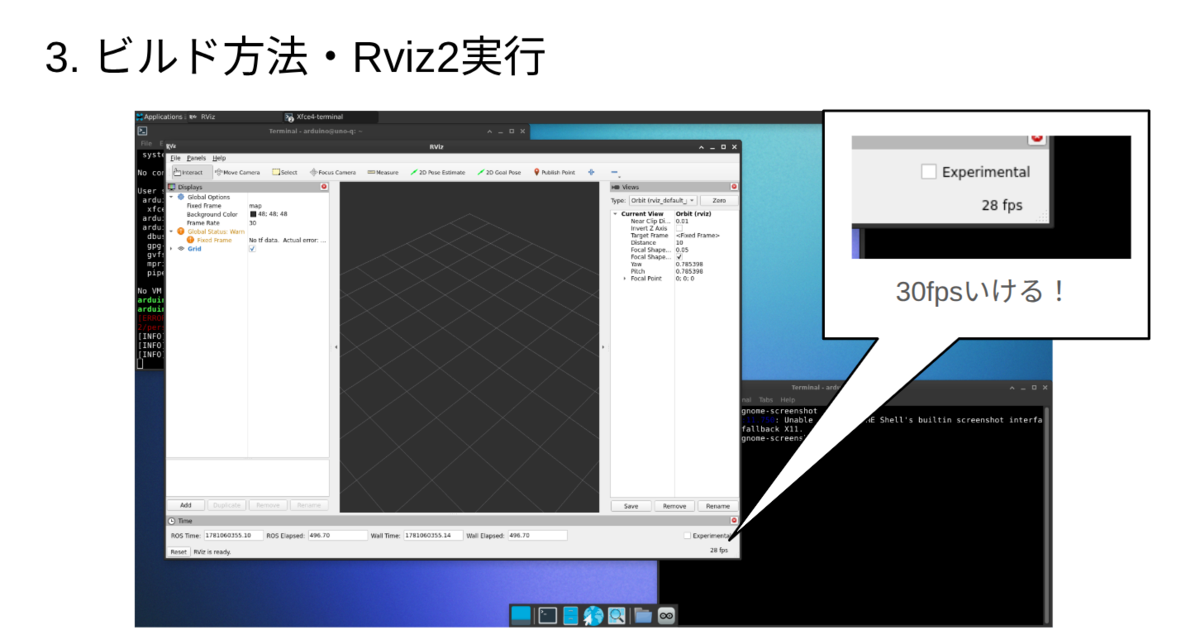
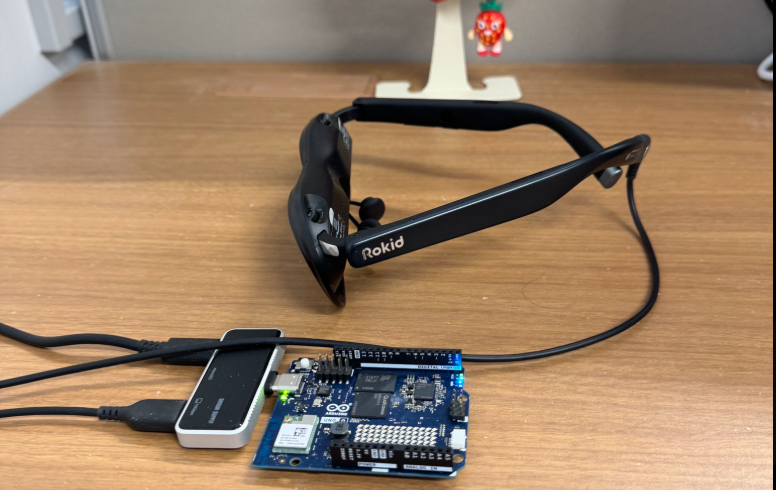
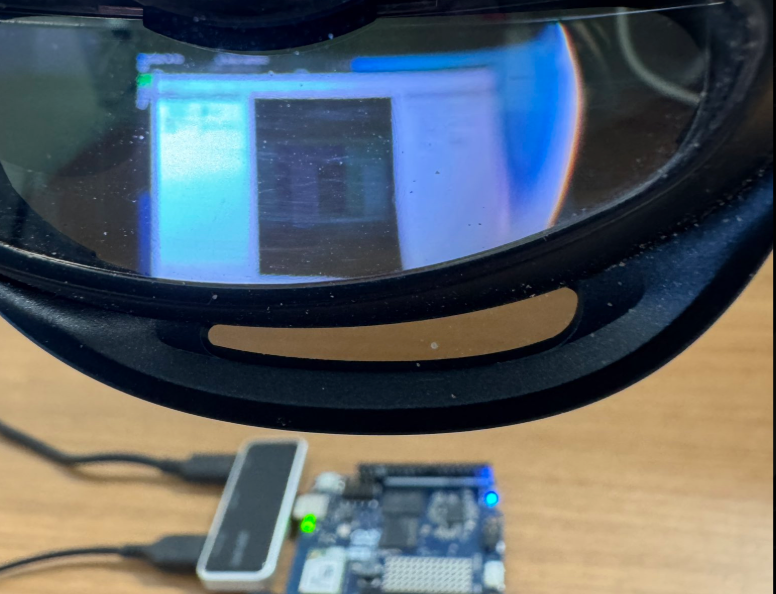
AIグラスにRvizを映せるとおもしろいな〜と思い、PD給電可能なハブと繋げてみました。

LT会に間に合わなかったのが悔やまれる。

AirPodsプロで聴力測定(高難易度)

最近耳の調子が良いのか悪いのかイヤホンで聞こえ方が違(右に小さい)うような気がしたので聴力を手持ちのAirPodsで測定をしてみました。

聴力検査は問題なくパスするし日常生活の範囲では全く違和感を感じないので、イヤホン限定でした。

結論、風邪と気のせいだったかもで、今は問題ないです。ちなみに、イヤホンの良し悪しも分かりませんが、満足しています。


以前のイヤホン(AirPods)の話題↓

ar-ray.hatenablog.com

AirPods Proの聴力測定

AirPods Pro (2, 3) は聴力を測定し補助する機能があります。

補聴器に相当する機能があるのは知っていたので、聴力くらいは測定できるだろうなと思って使ってみました。

support.apple.com

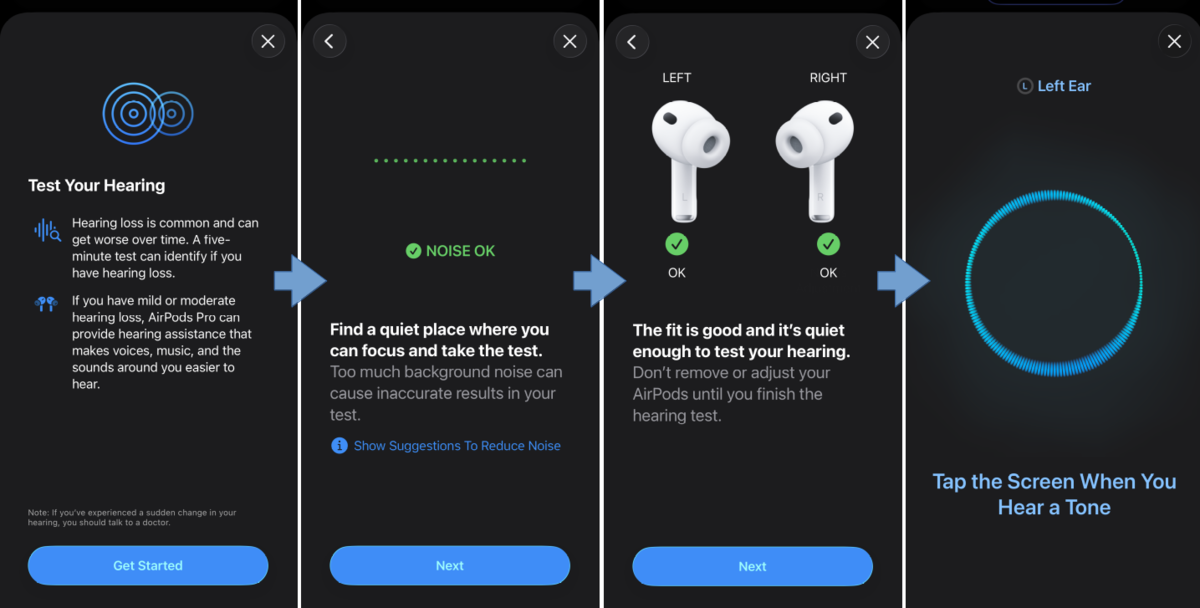
いくつかの項目をパスする必要があります。

特に「静かな環境を整える」のが場所を選びます。空気清浄機の音すらアウトで空調系は基本止めないといけません。

いくつかの項目をクリアしたら測定開始

測定中は音が聞こえたら画面をタップするのを左、右の順で各5分程度測定します。

しかしこれがとても難しい。


小さい音はとことん小さく、自分の呼吸音や筋肉の収縮音よりも小さいので時々かき消されてしまいます。

そのため、じっとしなければなりません。結構つらい。


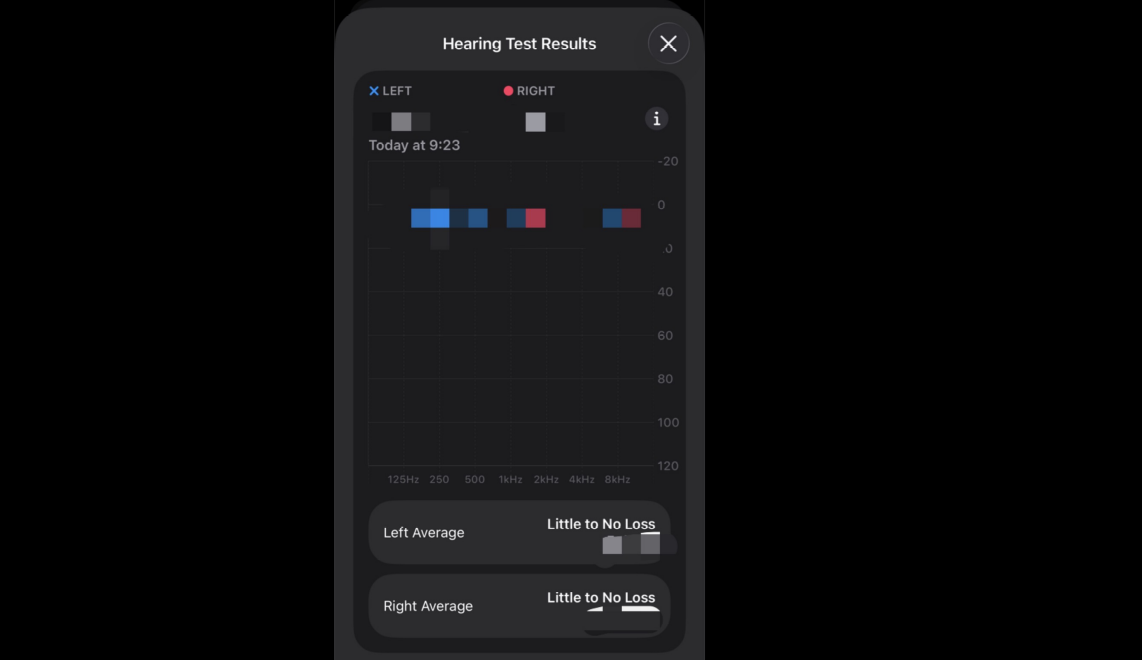
結果は以下のように出ます。左右に大きな違いはなさそうでした。

この回以外にも朝夜と2回測定しましたが、あまり結果は変わらず。

視力と違って時間はそんなに関係なさそうでした。

結果:見せるものではないと思ったので気分的にモザイク

数日も経ったら違和感も改善していました。おそらく直近の台風とかだったのでしょう。。。

いつもは問題なくパスする検査よりも小さな音で測定できることに驚きましたし、聴こえないことにも驚きました。

バイブコーディングでROSハッカソン🐢

先月は、OpenAIのCodexを使用したハッカソンに参加しましたが、今回は観戦枠としてROSのVibeCodingハッカソンに参加しました。

棚を運ぶ手軽な家庭用ロボットをROS 2経由で扱い、短い時間の中で成果物を完成させていきます。

ハードウェアが絡むとどうなるのか、とても楽しみにしていました。


先月のCodexハッカソンの様子↓

ar-ray.hatenablog.com

カチャカでハッカソン?

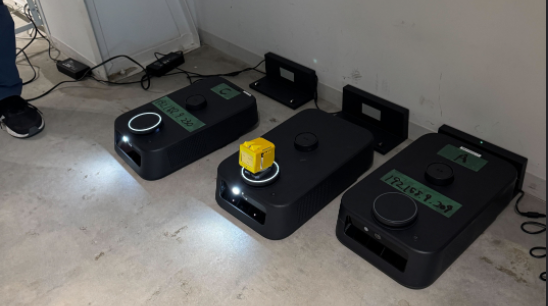
カチャカはロボット家電の一つで、棚を自在に移動するAMRとアプリケーションを提供しています。

kachaka.life

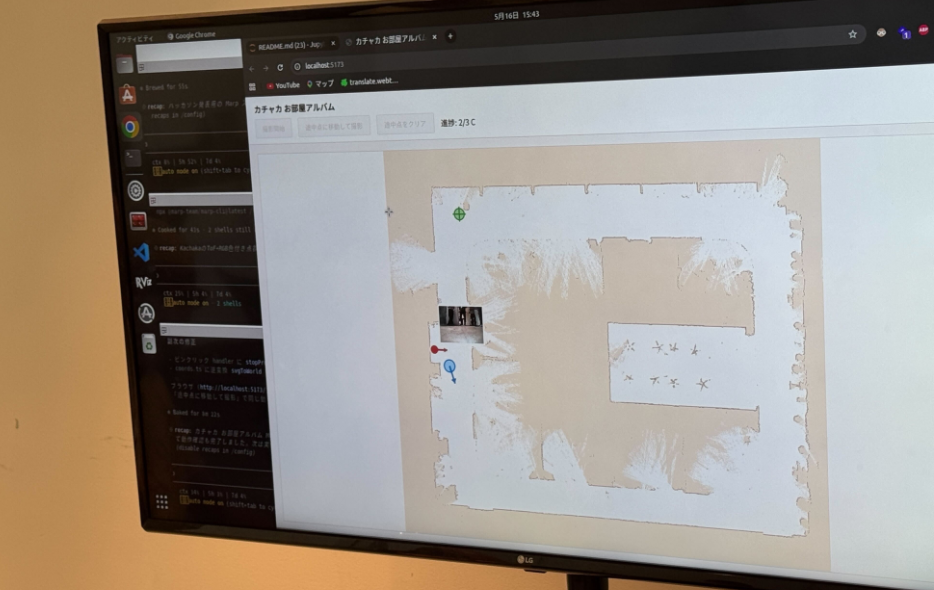
このカチャカ、実は開発者向けのサンドボックス環境が提供されており、ROS 2と通信して移動情報を送信してセンサデータを受信することができます。

今回は、これをAIエージェントを活用してコードを見ることなく開発を進めていく、いわゆる「VibeCoding」で1日で開発していこうという企画です。

今回の会場はWHILL様のフロアを使用し、デバイスはPreferred Robotics様のカチャカプロを使用しています。

イベントページは以下↓

rosjp.connpass.com


コーディングエージェントでスイスイ開発

参加者は特にカチャカをROS 2に触ったことが無いそうで、中には積みカチャカの持ち主もいました(!?)

しかし、使い方が分からなくても問題ありません。

使い方はskillsに入っているので、これを活用するだけで開発が進みます。

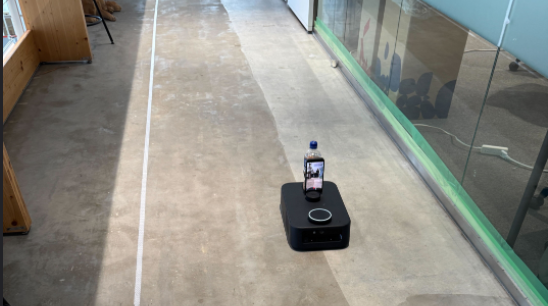
昼頃には、外周を走り始めていました。

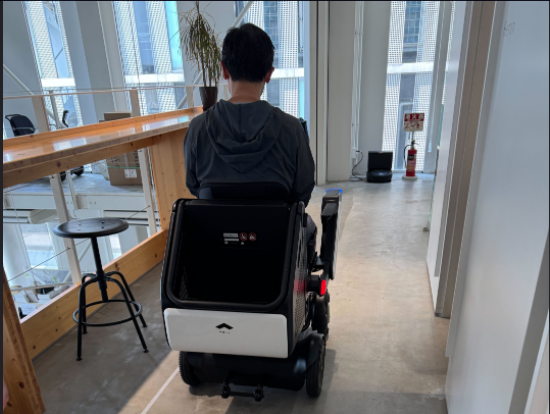
会場スポンサーのWHILLのデモもありました。


夕方には作成したものを共有する会がありました。ここまでの製作時間は4時間程度だったので、ハードウェア絡みということもあり超ハードだったと思います。

しかしながら、アイデアを具現化した作品もいくつか見られました。

タイムラプス画像を撮影したり、目の前の状況を説明させたり、場所ごとの撮影ポイントを表示させてみたり、、、

各々が複数の機能を組み合わせていくことでハードウェアの可能性を引き出していました。

短いハッカソン期間ではありましたが、「コードを書かない」前提でもコンセプトや試行錯誤の過程で全く別方向の仕上がりになっていく様子を見られたのは、とても興味深かったです。